
هيكل التشغيل CNC الدقيق لمكونات مفاصل الروبوتات

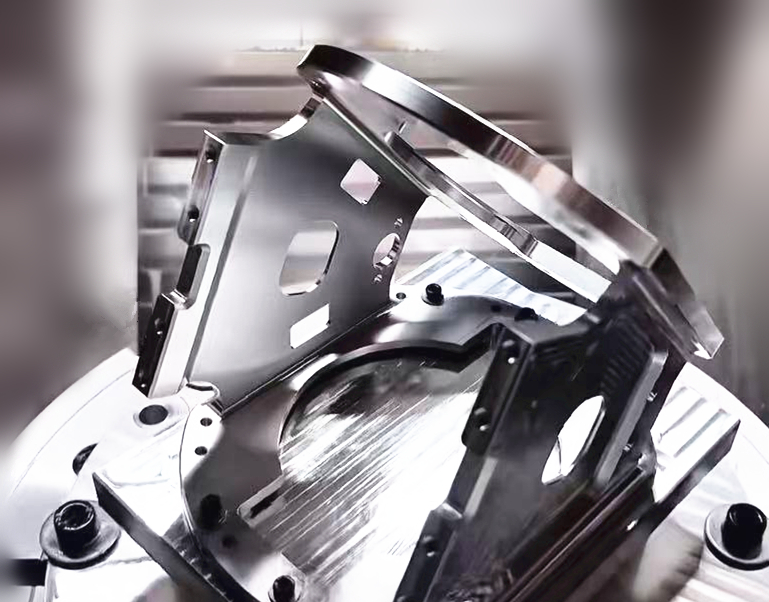
Project نظره عامه
Industry
Industrial Robotics
حاصل الضرب اسم
مكونات مفصل روبوت مخصص (مفصل المحرك)
تصنيع المواد
6061-T6 الألمنيوم كل oy
عملية التشغيل
5 المحاور CNC ميكانيك<o:p>
حاصل الضرب ion Type
دفعة صغيرة، عالية الدقة حاصل الضرب ion
خشونة السطح
السطح المعالج (Ra ≤ 0.8μm)
تسليم Cycle
8 أيام عمل (باستثناء شحن الوقت)
حاصل الضرب Function
في الروبوتات الصناعية، مكونات المفاصل هي أجزاء نقل أساسية تحمل الأحمال تدمج أنظمة النقل والمحامل وأنظمة المشغل. دقتها الأبعادية، وتركيزها، وسلامتها الهيكلية تؤثر مباشرة على مرونة الروبوت في الحركة وسعة الحمل واستقراره أثناء التشغيل المستمر عالي الشدة.
حول العميل
مختبر نوفا للروبوتات هو فريق بحث وتطوير يقوده الجامعة ويركز على ابتكار المكونات الأساسية للروبوتات الصناعية. يعمل الفريق في نموذج هندسي محاكى للمؤسسات، وهو مسؤول عن تطوير المشاريع من التصميم المفاهيمي إلى اختبار النماذج الأولية، مما يوفر لأعضاء الفريق خبرة عملية في نمذجة CAD، وتصميم التصنيع، والتصنيع الدقيق، واختبار أداء الروبوتات. يرحب الفريق بالطلاب متعددي التخصصات ويؤكد على تنمية المهارات الهندسية العملية والتفكير المبتكر الذي يتجاوز التعلم النظري.
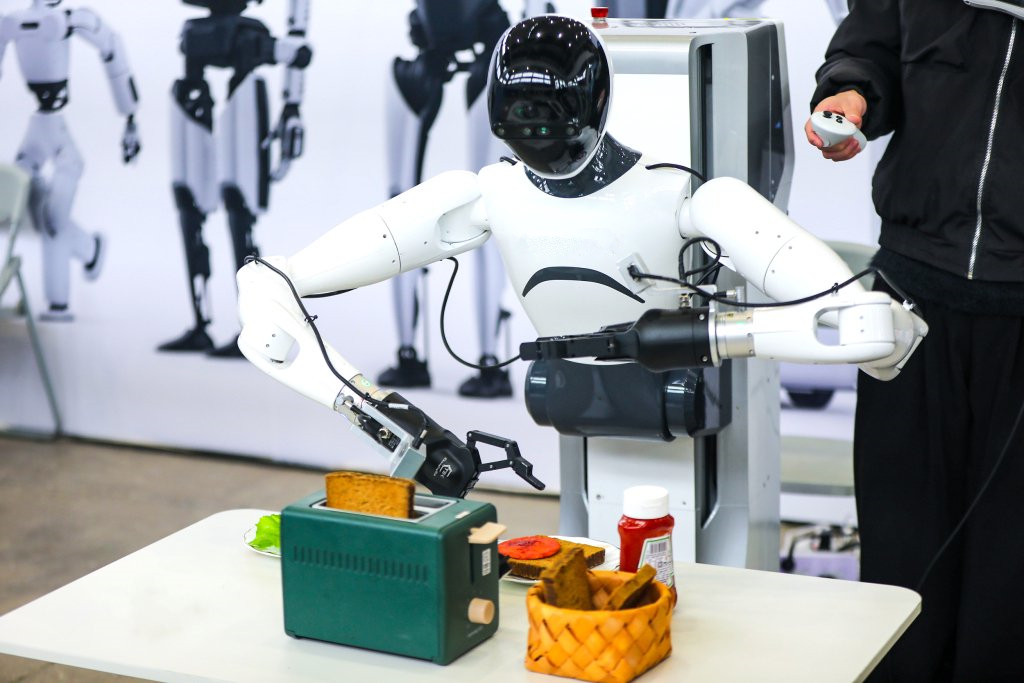
ما هي مسابقة الابتكار الوطنية المشتركة للروبوتات الصناعية؟
مسابقة الابتكار الوطنية لمكونات الروبوتات الصناعية الأساسية، التي يشارك فيها مختبر نوفا للروبوتات، هي واحدة من أكثر مسابقات تكنولوجيا الروبوتات تأثيرا وموثوقية في آسيا. تعرض فرق الجامعة مكونات أساسية مصممة ذاتيا (بما في ذلك وصلات الروبوتات)، والتي يتم تقييمها من قبل خبراء الصناعة من حيث الدقة والأداء والوزن الخفيف وفعالية التكلفة.
احتياجات فريق الروبوتات
بالنسبة لمختبر نوفا للروبوتات، تعد مكونات مفصل الروبوتات أجزاء أساسية يجب أن تتحمل قوى الدوران المستمرة والأحمال الديناميكية. يجب أن تلبي هذه المكونات المتطلبات التالية:
• مركزية ممتازة لمنع تذبذب الحركة وفقدان الإرسال
• أداء عالي القوة وتصميم خفيف جدا لتقليل الوزن الكلي للروبوت
• أسطح التزاوج الدقيقة للتكيف مع احتياجات التجميع للمحامل والمشغلات
• اتساق مطلق في الأبعاد لضمان التكامل السلس مع مكونات الروبوت الأخرى
بالإضافة إلى المتطلبات التقنية، يواجه الفريق أيضا قيودا إضافية شائعة في مشاريع البحث والتطوير الروبوتية:
• دورة تطوير النموذج الأولي المتحكمة
• إنتاج CNC بدفعات صغيرة (10-15 قطعة في كل دفعة)
• مكونات صغيرة ومخصصة للغاية بأسطح منحنية معقدة<o:p>
كان الفريق بحاجة إلى أكثر من ورشة آلات تقليدية؛ كانوا بحاجة إلى شريك ماهر في تصنيع النماذج الأولية السريعة للروبوتات—شريك قادر على توفير دقة صناعية ومتقدمة في تصنيع الماكينات ذات الخمسة محاور ضمن دورة ضيقة.
01 دقة أبعاد على مستوى ميكرون
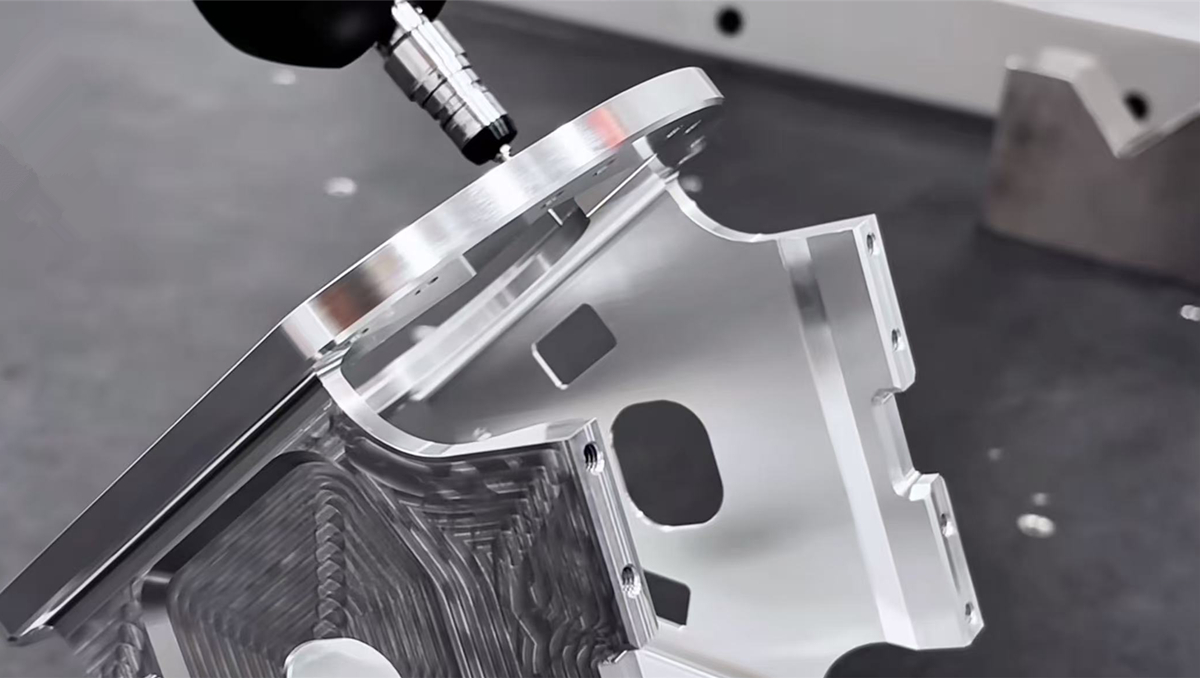
الأسطح المتصلة والثقوب الداخلية لمفاصل الروبوت تتطلب دقة أبعاد عالية للغاية عبر الهيكل بأكمله. الحفاظ على مستويات التحمل الميكروني (±0.005 مم) خلال عمليات تشغيل الآلات المعقدة المتعددة أمر بالغ الأهمية؛ حتى الانحراف الطفيف قد يؤدي إلى ضعف ملاءمة التجميع، وتذبذب الحركة، وقصر عمر خدمة المفصل. لمعالجة ذلك، نعتمد نمط التشغيل المرحلي "التشغيل الخشن—شبه التشطيب—التشطيب"، مع تبريد طبيعي بين كل طور لتخفيف الإجهاد الداخلي. نستخدم أيضا تركيبات هيدروليكية مخصصة لضمان تثبيت مستقر وموحد، ونطبق فحوصات صارمة أثناء العملية. تستخدم آلة قياس الإحداثيات (CMM) للتحقق في الوقت الحقيقي من دقة الأبعاد وضبط تعويض الأدوات في الوقت المناسب لضمان الامتثال المستقر للتفاوتات.
02 تشغيل الجدران الرقيقة لمحرك 6061 الألمنيوم كل oy
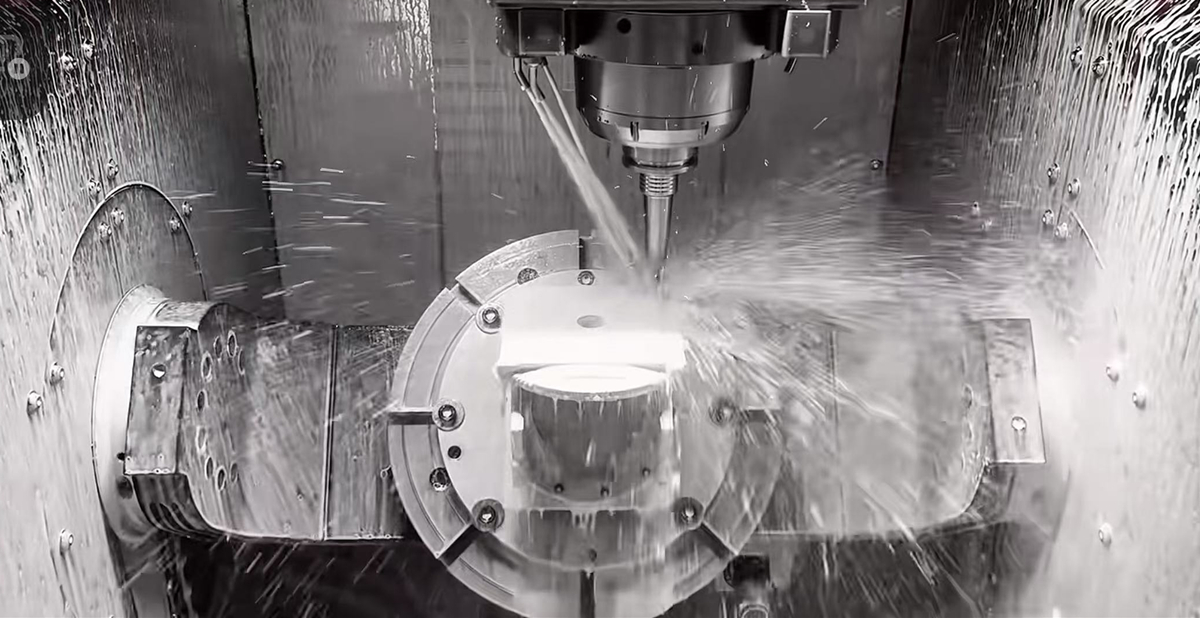
6061-T6 سبيكة الألمنيوم هي مادة عالية القوة وخفيفة الوزن، مما يجعلها مناسبة جدا لمكونات وصلات الروبوتات. التحدي الرئيسي في التشغيل الآلي هو تحقيق خشونة سطحية مثالية (Ra ≤ 0.8 ميكرومتر) مع منع تشوه الأجزاء الخفيفة ذات الجدران الرقيقة — فهذه الأجزاء معرضة للتلف الهيكلي أثناء إزالة كمية كبيرة من المادة (من 14.5 كجم فارغة إلى المنتج النهائي). نقوم بتحسين معايير القطع ونستخدم نظام تبريد عالي الضغط لتقليل درجة حرارة القطع، ونطابق التركيبات الهيدروليكية المخصصة لتقليل إجهاد التلامس، ونتبنى الطحن الحلزوني الخشن لإزالة المواد بكفاءة وتشطيب الربط بخمسة محاور. تقلل هذه الطريقة من قوة القطع مع ضمان دقة السطح، مما يتجنب بشكل فعال تشوه الجدران الرقيقة والأضرار الهيكلية.
03 السطح المنحني المعقد والتشغيل العميق في التجاويف
تتطلب الهياكل الداخلية والخارجية المعقدة لمفاصل الروبوتات تشغيل أسطح منحنية دقيقة وتجاويف عميقة يصعب الوصول إليها. تشكل هذه الأشكال الهندسية مخاطر جوهرية من اهتزاز الأدوات وتفريغ الشرائح الضعيف، مما يهدد بدوره الاستقرار البعدي وسلامة السطح عالية الجودة المطلوبة للمناطق المغلقة. لمعالجة هذه المشكلة، نعتمد استراتيجية متعددة الخطوات تتمثل في "الحفر التجريبي—التفريز الحلزوني الخشن—التشطيب شبه المتحكم فيه—تشطيب الربط بخمسة محاور"، مزود بمغازل عالية الأداء مطورة ذاتيا وتقنية مشغل التدوير المدفوع بالتروس GTRT، مما يوفر دعما "قويا" للتشغيل الدقيق لمفاصل الروبوتات.
04 متطلبات تسليم السريعة
دعم فريق روبوتات تنافسي يتطلب دورة إنتاج مضغوطة للغاية. التحدي الأساسي هو تسليم المنتجات النموذجية في الوقت المحدد لضمان استعداد الفريق للمنافسة مع الالتزام بالمتطلبات الصارمة للتشغيل الآلي عالي الدقة والمعقد. بالاعتماد على كفاءة مراكز التشغيل CNC ذات الخمسة محاور، نقوم بدمج وتحسين عملية التشغيل لتحقيق تشغيل متعدد الأسطح باستخدام تثبيت واحد، مما يقلل وقت التثبيت. وفي الوقت نفسه، نقوم بتصحيح الأخطاء في المعدات مسبقا، وتحسين مسارات الأدوات، وتطوير أعمال التشغيل والفحص في الوقت نفسه، مع التحكم في دورة تسليم النماذج الأولية الصغيرة خلال 8 أيام عمل، مع موازنة الدقة والكفاءة لضمان التسليم في الوقت المحدد.
فحص صارم أثناء العملية والنهائي
لضمان دقة على مستوى الميكرون، ننفذ عملية فحص صارمة:
• استخدم آلة قياس الإحداثيات (CMM) للفحص أثناء العملية للتحقق من دقة الأبعاد بعد كل عملية تشغيل
• استخدم مقاييس دقيقة لفحص التزاوج لضمان عدم وجود مخاطر اهتزاز
إجراء فحص خشونة السطح لتأكيد Ra ≤ 0.8μm
• استخدم أدوات القياس لفحص الخيوط وأسطح التزاوج لتأكيد توافق التجميع
يتم الاحتفاظ ببيانات الفحص وتقديمها لمراجعة تتبع الجودة والامتثال للمنافسة.
Client Feedback
"قدم فريق برايتستار خدمات تصنيع CNC دقيقة ممتازة، مع اهتمام بالتفاصيل، والتواصل الاستباقي والدعم القوي. بذلوا كل جهد لتحسين عملية التشغيل الآلي، وبفضل خدماتهم التصنيع المخصصة الدقيقة والسريعة، ساعدونا في إكمال نماذج مفصل الروبوت في الوقت المحدد وتحقيق نتائج ممتازة في المنافسة."
— مختبر نوفا للروبوتات، جامعة الهندسة والتكنولوجيا